Два робота объединились, чтобы играть в настольный теннис в паре: видео
Новая система координирует движения двух гуманоидных роботов, помогает им избегать столкновений и повышает точность ударов по мячу.
 Администратор
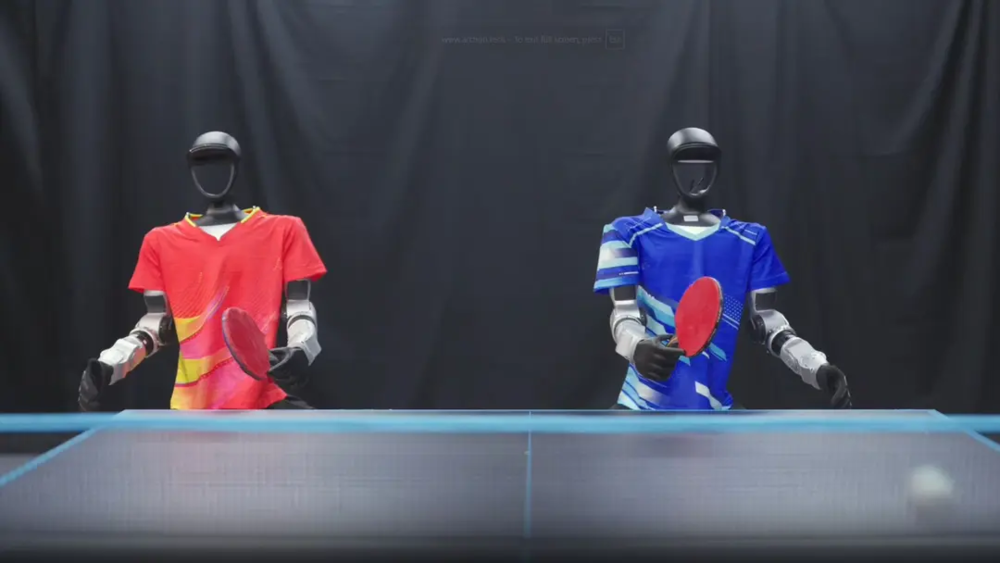

Исследователи из Гонконгского университета, Шанхайского инновационного института, Archon Robotics и NVIDIA разработали PingpongDuo — систему управления, которая позволяет двум человекоподобным роботам играть в настольный теннис на одной стороне стола. В отличие от роботов, рассчитанных на одиночную игру, они должны действовать сообща, по очереди отбивать мяч и не мешать друг другу.
Система объединяет искусственный интеллект, алгоритмы движения и оценку риска столкновений. Роботы не просто следят за траекторией мяча: после удара каждый должен освободить место для напарника и занять позицию для следующего розыгрыша.
Как роботы играют в командеPingpongDuo распределяет задачи между двумя машинами. Сначала система выбирает позиции для каждого робота, а затем проверяет, не приведут ли запланированные движения к столкновению. Если возникает риск, алгоритм корректирует маршрут и отдает приоритет роботу, который готовится отбить мяч.
Для обучения движениям исследователи использовали видеозаписи парных матчей между людьми. На их основе создали библиотеку примерно из 200 последовательностей движений ног для разных игровых ситуаций. Роботы учатся переключаться между ударами, перемещением, освобождением пространства и подготовкой к следующему мячу, не возвращаясь каждый раз в исходную стойку.
Отдельный алгоритм управляет рукой с ракеткой. Он регулирует движения семи суставов с учетом положения и скорости мяча, а также текущего состояния робота. Чтобы обучить систему, команда настроила компьютерную симуляцию по реальным измерениям полета мяча, его отскоков от стола и контакта с ракеткой.
Точность выросла на 13,2%В симуляции PingpongDuo повысила точность возврата мяча на 13,2% по сравнению с базовой системой, с которой проводили сравнение. При этом ошибка позиционирования во время подготовки к удару составляла около 2 см.
Исследователи проверили разработку и на реальных роботах Unitree G1. Два гуманоида смогли провести более десяти последовательных ударов, соблюдая очередность, необходимую для парной игры. В одном из испытаний робот переместился на 2,15 м и восстановил позицию за 2,4 секунды, развив максимальную скорость 2,23 м/с.
Пока у системы есть ограничения. Для работы ей требуется внешнее оборудование для захвата движений, а вращение мяча алгоритмы не учитывают. Из-за этого роботам может быть сложнее реагировать на некоторые подачи и удары.
В дальнейшем исследователи планируют перейти к бортовым системам восприятия, научить роботов оценивать вращение мяча и разработать автономные тактики атаки и защиты. Это позволит проверить, насколько надежно они смогут действовать в более сложных игровых ситуациях.
ИИ впервые научился играть в аэрохоккей без тренировок в реальном мире: видео
В Китае человекоподобные роботы вышли регулировать дорожное движение: видео
Подписывайтесь и читайте «Науку» в MAX