В США представили нового робота-гуманоида, которого можно пинать
Разработчики сделали то, на что обычно не решаются другие компании, — пригласили посетителей выставки самим толкать и бить их робота ногами, чтобы показать, как быстро он восстанавливает равновесие.
 Администратор
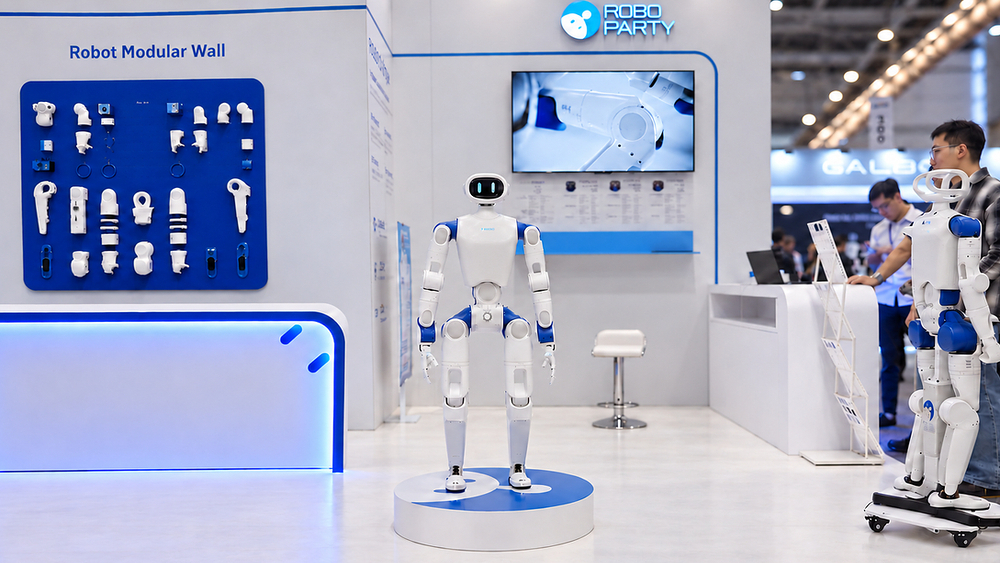

Компания RoboParty из Питтсбурга представила своего человекоподобного робота RP1, также известного как ROBOTO 01. Презентация прошла на конференции IROS 2026 — это стало первым публичным показом машины в мире.
Чем RP1 отличается от конкурентовГлавная особенность RP1 не в технических характеристиках, а в подходе компании к разработке. RoboParty называет свой проект первой в мире высокопроизводительной двуногой человекоподобной системой, которая полностью открыта — от железа до программного обеспечения. Это значит, что любой исследователь, преподаватель или команда, разрабатывающая искусственный интеллект для роботов, может взять готовую платформу, изменить ее под свои задачи, обучить и дорабатывать дальше.
Робота пинали прямо на выставке«Гуманоидные роботы не должны быть закрытыми системами, которые способна создавать лишь горстка команд, пока все остальные могут только наблюдать, — говорит основатель RoboParty Йи Хуанг. — Мы хотим, чтобы RP1 стал открытой основой, к которой разработчики получат доступ, смогут ее менять, обучать и постоянно улучшать. Полностью открытая разработка остается нашим техническим направлением еще со времен проекта RPO».
Одним из самых запоминающихся элементов стенда RoboParty на IROS стала интерактивная демонстрация под названием «Kick Me», то есть «Пни меня». Посетители могли сами толкать или пинать робота, создавая внешние помехи его равновесию. После каждого такого воздействия RP1 быстро перестраивал позу и восстанавливал баланс.
В отличие от роликов с заранее запрограммированными движениями, которые часто показывают производители роботов, здесь взаимодействие было полностью открытым и непредсказуемым. Это позволило посетителям своими глазами увидеть, как система справляется с динамической устойчивостью и управлением в реальном времени, а не в постановочных условиях.
Многократные и довольно интенсивные толчки заодно стали проверкой на прочность для самой конструкции робота — и для надежности всей системы в целом.
Что внутри: моторы, суставы и программная платформаСпособность RP1 быстро реагировать на внешние воздействия и восстанавливать равновесие обеспечивает программная платформа PartyOS — открытая исследовательская основа RoboParty для гуманоидной робототехники, в которую встроен фреймворк UFO.
Компания также раскрыла некоторые технические детали. Пиковый крутящий момент в суставах RP1 достигает 160 Н·м. От собственных приводных модулей Romomo и механической конструкции до системы управления движением в реальном времени — вся архитектура робота спроектирована под задачи динамического движения, восстановления после внешних помех и длительных экспериментов по развитию навыков.
Разработчики подчеркивают, что во время демонстрации «Kick Me» посетители физически воздействовали на робота, а тот перестраивал позу и возвращал равновесие, а также демонстрировал непрерывное движение и восстановление после падений. По словам компании, такое поведение отражает не только качество алгоритмов, но и слаженную работу корпуса робота, его приводных модулей и системы управления движением.
НАСА создаст роботов для опасной работы на Луне и Марсе
Старых роботов Figure отправили в плавильную печь как в «Терминаторе»: видео
Подписывайтесь и читайте «Науку» в MAX